Robotik dünyasında doğadan ilham alan tasarımlar sınırları zorlamaya devam ediyor. ABD’deki California, North Carolina State ve Virginia üniversitelerinden mühendisler, okyanus tabanında yaşayan omurgasız bir canlı türü olan “tüylü deniz yıldızından” (feather star) esinlenerek çığır açıcı bir sualtı robotu geliştirdi. Saygın bilim dergisi Science Advances’ta yayımlanan çalışmaya göre, geliştirilen esnek gövdeli yumuşak robot (soft robot), karmaşık donanımlara ihtiyaç duymadan yalnızca iki motor mekanizmasıyla su altında üç boyutlu olarak manevra yapabiliyor.
Geleneksel sualtı araçlarında benzer hareket serbestliğini sağlamak için çok sayıda motor, elektronik devre ve kontrol kanalı gerekirken; araştırmacılar bu karmaşıklığı “mekanik zeka” yaklaşımıyla ortadan kaldırmayı başardı.
Araştırmanın başyazarlarından California Üniversitesi Makine Mühendisliği Bölümü’nden Dr. Haitao Qing, tüylü deniz yıldızlarının sade beden yapılarına rağmen su altında sergiledikleri akıcı ve çok yönlü hareketlerin kendilerine ilham kaynağı olduğunu belirtti.
Canlıyı birebir kopyalamak yerine temel hareket prensibini çözmeye odaklandıklarını vurgulayan Dr. Qing, şu değerlendirmelerde bulundu:
“Tüylü deniz yıldızları, çok sayıdaki esnek kollarını koordine ederek farklı yönlere yüzebiliyor, konumlarını koruyabiliyor ve su içinde asılı kalabiliyor. Amacımız bu canlının kusursuz bir kopyasını üretmek değil; esnek uzuvların tek bir uyumlu gövde gibi nasıl birlikte çalıştığını anlamaktı. Bu sayede robotun kendi iskelet yapısının hareketi koordine etmesini sağladık ve en az kontrol girdisiyle karmaşık bir üç boyutlu yüzüş elde ettik.”
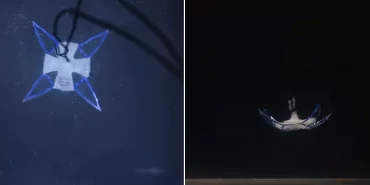
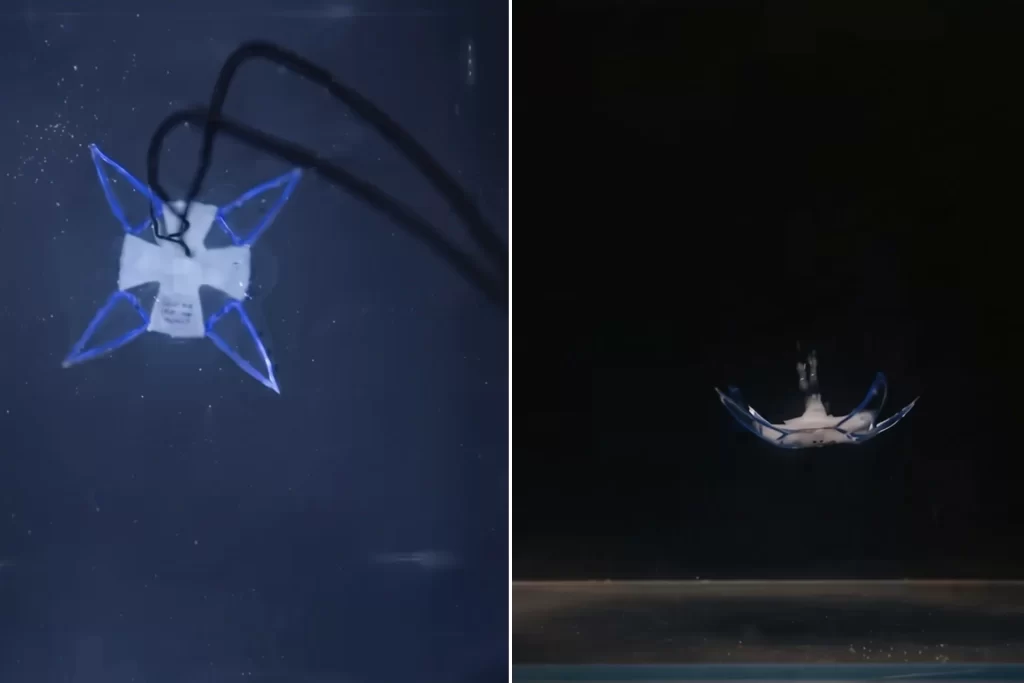
Yaklaşık 5,5 santimetre genişliğinde merkezi bir gövdeye ve dört esnek kanada sahip olan robot, sadece iki hava tahrik kanalıyla yönlendiriliyor. Gövdeye uygulanan basınç ve esneme hareketleri sayesinde robot, su içerisinde üç temel yüzüş biçimini başarıyla sergiliyor:
- Denizanası modu: Her iki tahrik kanalının senkronize biçimde çalıştırılmasıyla dört kanat aynı anda çırpılıyor. Bu sayede robot hızla su yüzeyine tırmanabiliyor, kanatlar durdurulduğunda yavaşça alçalıyor, düşük frekansta çırpıldığında ise suyun içinde sabit bir noktada asılı kalabiliyor.
- Balık modu: Kanallardan yalnızca birine hava verilmesiyle tek bir kanat kuyruk yüzgeci gibi dalgalandırılıyor. Robot bu itme kuvvetiyle suda ileri ve geri doğrusal hareket gerçekleştiriyor.
- Rotor modu: İki kanal arasında çok hızlı geçişler yapılarak robotun kendi ekseni etrafında saniyede 90 dereceye varan bir hızla dönmesi sağlanıyor.
Bu üç yüzme modunun ardışık olarak birleştirilmesi, robotun su altında her yöne kesintisiz ve çevik bir biçimde yönlendirilmesine imkan tanıyor. Cihaz, gövde uzunluğunun saniyede 1,64 katı kadar yüzme hızına ulaşarak sınıfındaki en yüksek çeviklik değerlerinden birini yakaladı.
Bilim insanları bu başarının arkasında “mekanik zeka” (fiziksel zeka) felsefesinin yattığına dikkat çekiyor. Robotun manevra kabiliyeti, her hareket için ayrı bir motor eklemek yerine; gövdenin esnekliği, yapısal geometrisi ve etrafındaki su akışıyla kurduğu hidrodinamik etkileşim sayesinde sağlanıyor.
Dr. Qing, bu yaklaşımın robotik sektörünün tasarım felsefesini değiştirebileceğini belirterek, her işlevi yazılımlara ve motorlara yüklemek yerine mekanik yapının içine gömmenin araçları çok daha hafif, ucuz ve enerji tüketimi açısından verimli hale getireceğini kaydetti.
Laboratuvar ortamında yapılan ilk deneylerde prototip, minyatür bir kamera taşıyarak dar boruların içini başarıyla görüntüledi. Ayrıca üzerine entegre edilen yumuşak manyetik aparatlar ve kancalar sayesinde, dipteki metal vidaları ve plastik atıkları tek başına ya da başka bir robotla iş birliği yaparak taşımayı başardı.
Geliştirilen sistemin gelecekte sualtı ekosistemlerinin izlenmesi, mercan resiflerinin incelenmesi, petrol boru hatlarının denetimi ve derin deniz arama-kurtarma operasyonlarında aktif rol alması hedefleniyor. Araştırma ekibinin bir sonraki hedefi ise şu an ince bir hava hortumuna bağlı olarak çalışan sistemi tamamen bağımsız ve kablosuz hale getirmek.